高速ピッキング/仕分け・箱詰め
ワークの取り扱いと工程間の連携
概要
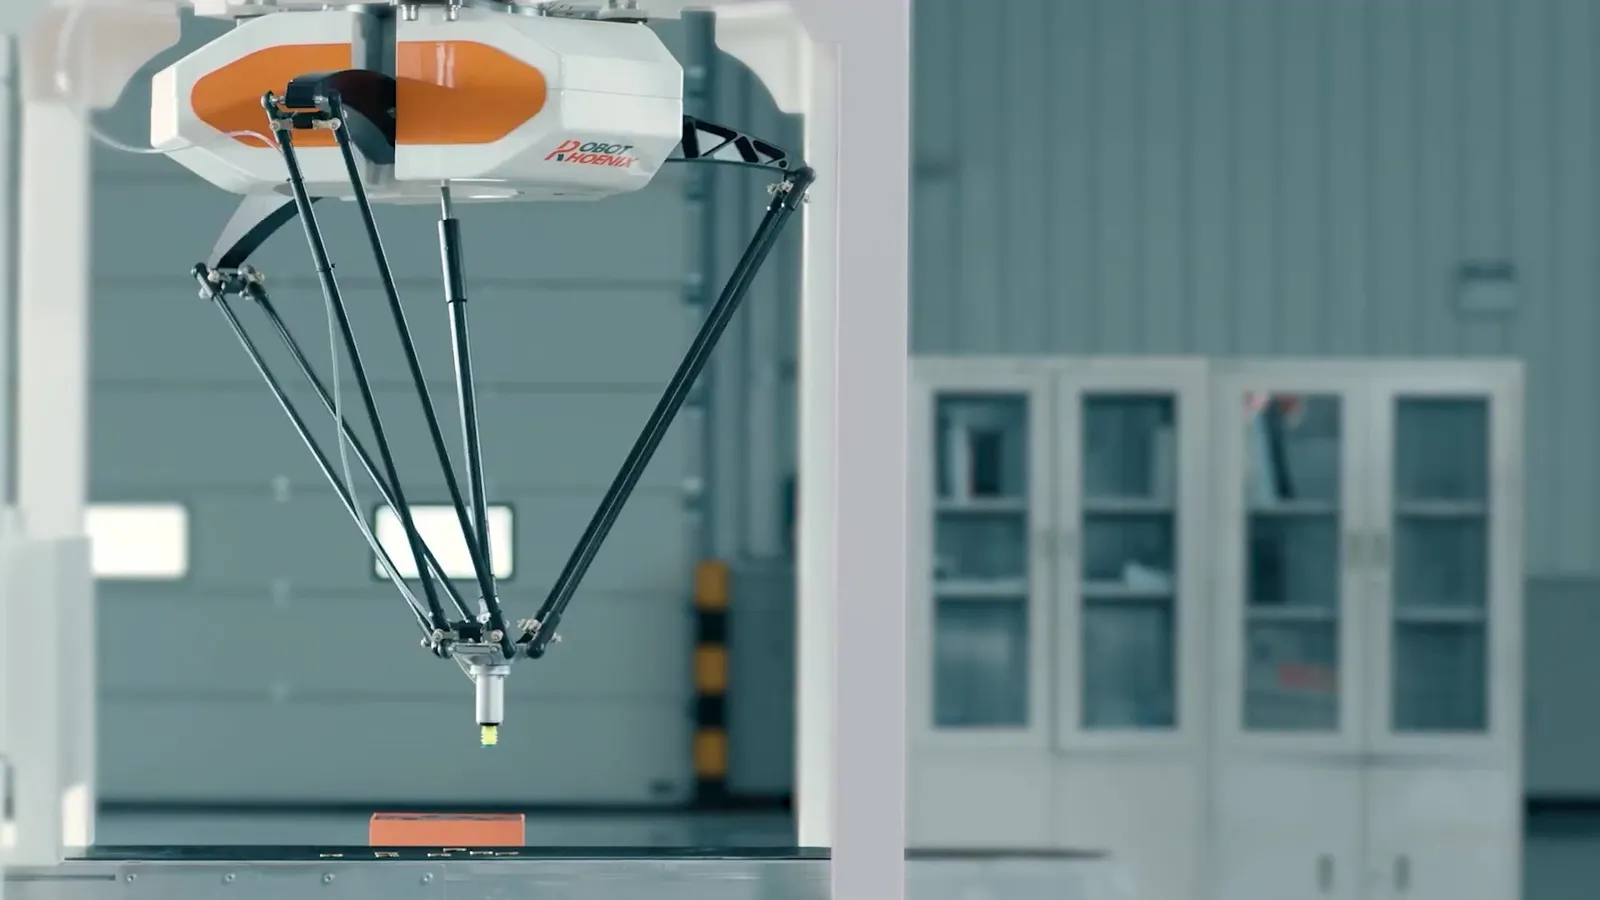
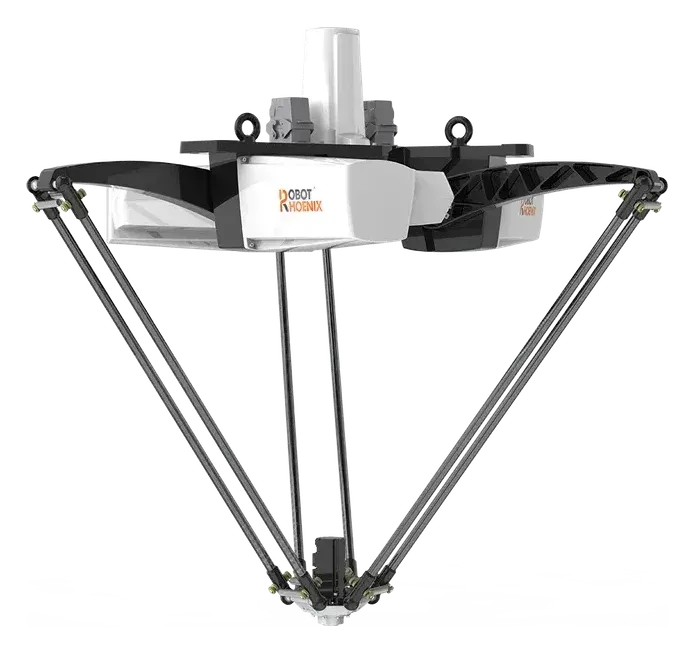
ピッキング・仕分け・箱詰めの場面で、ワークの取り扱いと工程間の連携を検討します。Parallel/Deltaロボットの適用性も、この中で確認します。
現場の課題と改善の方向性
現場の課題
準備中
課題の具体例は、正式資料の確認後に掲載します。
改善の方向性・適用条件
次の要件は、現場ごとに技術確認が必要です。
- ワーク
- タクト
- ハンド
- 画像認識
関連製品
関連資料
準備中
公開できる資料(PDF)が揃い次第、ここからダウンロードいただけるようにします。